


Si los drones pudieran sobrevolar un incendio forestal, adentrándose más y más hasta llegar al corazón del incendio, esquivando llamaradas que ascienden súbitamente, y ramas de árboles que caen, podrían recopilar información crítica para los bomberos y los equipos de rescate. Por desgracia, en esta peligrosa situación, es casi seguro que cualquier dron resultaría gravemente dañado o incluso sería abatido por la caída de escombros, mucho antes de poder completar su misión.
Unos ingenieros han ideado un sistema de navegación autónoma que reduciría drásticamente ese riesgo de daños para un dron sobrevolando un incendio u otra catástrofe, incluso en una zona del todo desconocida para el robot.
Este sistema, creado por un equipo internacional que encabeza Kota Kondo del Instituto Tecnológico de Massachusetts (MIT) en Estados Unidos, planifica una trayectoria de vuelo para un dron, la cual le permite esquivar obstáculos desconocidos, los cuales pueden moverse de forma en buena parte impredecible. El sistema traza una ruta eficiente a través de un entorno no cartografiado, garantizando, gracias a las matemáticas, que el dron no sufrirá colisiones.
Muchos sistemas de navegación solo pueden ofrecer garantías formales de seguridad cuando el entorno es estático o cuando los obstáculos se conocen de antemano.
Al permitir que el dron evite obstáculos móviles mientras explora su entorno, este planificador de trayectorias (denominado «SANDO» por los investigadores (siglas en inglés de «Planificación de trayectoria autónoma y segura para entornos dinámicos desconocidos») podría resultar especialmente útil en aplicaciones como misiones de búsqueda y rescate en edificios derrumbados o zonas en llamas, exploración de minas a través de redes de túneles ocultos o hasta reparto de paquetes en vecindarios muy concurridos.
Incluso en el entorno más complejo posible (donde el dron carece de mapa de la zona y hay obstáculos desconocidos en movimiento), Kondo y sus colegas consiguieron establecer una garantía matemática de seguridad. El único dato que el sistema necesita conocer es la velocidad máxima que pueden alcanzar los obstáculos. Con esta información, el sistema puede utilizarse en cualquier entorno y sin necesidad de mapas, garantizando que el dron no chocará contra nada.

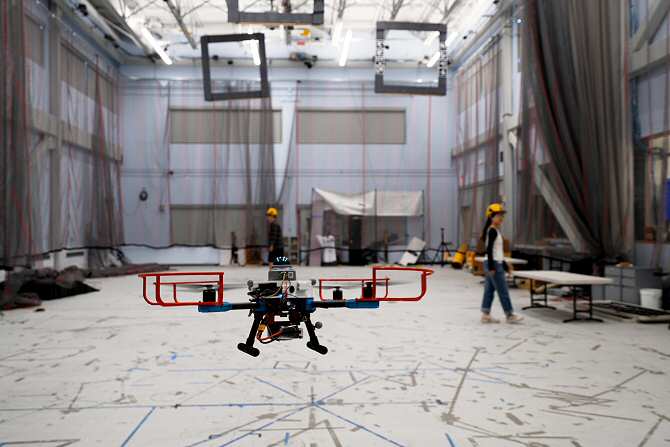
Con el sistema de navegación SANDO, los drones ven reducido de manera espectacular su riesgo de sufrir colisiones. (Imagen: Melanie Gonick / MIT. CC BY-NC-ND 3.0)
SANDO comienza trazando un corredor de seguridad a través del entorno del robot. Este corredor consiste en una serie de regiones conectadas del espacio tridimensional por las que el robot puede desplazarse, con la garantía de que no contienen obstáculos.
Sin embargo, a diferencia de otros sistemas, SANDO crea un corredor de seguridad que tiene en cuenta la variable temporal y los posibles movimientos futuros de los obstáculos dinámicos. Utiliza un módulo especial para detectar, agrupar y monitorizar dichos obstáculos, estimando así hacia dónde se moverán a continuación.
Aunque el sistema no sabe exactamente dónde se desplazará un obstáculo en el futuro, emplea su velocidad máxima para calcular la distancia que podría recorrer en un intervalo de tiempo determinado. Para ello, genera una esfera alrededor del obstáculo que abarca la distancia máxima que este podría alcanzar en cualquier dirección.
SANDO calcula el corredor de seguridad en torno a estas esferas para asegurar que el dron no colisione con ningún objeto en movimiento.
Una vez establecido un corredor de seguridad libre de colisiones, SANDO optimiza la trayectoria dentro de dicho corredor para hallar la ruta más rápida hacia el objetivo. A medida que el robot se desplaza, SANDO ajusta el corredor de seguridad y recalcula la trayectoria para garantizar que el camino esté libre de colisiones hasta alcanzar el objetivo.


